机器人轴承的结构特点与分类详解
一、引言
轴承作为机器人关节和运动部件的核心基础件,直接影响机器人的运动精度、刚性和寿命。与传统工业机械不同,机器人轴承需要同时满足高刚性、轻量化、耐冲击、低摩擦和长寿命等苛刻要求。本文将系统阐述机器人轴承的结构特点与常见分类。
二、机器人轴承的结构特点
1. 高刚性与预紧设计
机器人关节在承受复合载荷(轴向、径向、力矩)时,要求轴承具有高刚性以减少弹性变形。通常采用预紧结构,通过调整内外圈相对位置消除游隙,提高系统刚度。例如,薄壁角接触球轴承常成对使用,施加预紧力。
2. 轻量化与薄壁化
为降低机器人运动惯量、提高动态响应,轴承趋向薄壁设计。薄壁轴承的套圈壁厚仅为常规轴承的1/3,同时保持足够的承载能力。材料多选用高强度铝合金、钛合金或渗碳钢。
3. 集成化与一体化
许多机器人轴承将齿轮、编码器、法兰等功能集成于一体。例如,谐波减速器中的柔性轴承直接与柔轮集成;RV减速器中的角接触球轴承与摆线针轮结构结合,减少零件数量,提高传动精度。
4. 高精度与低摩擦
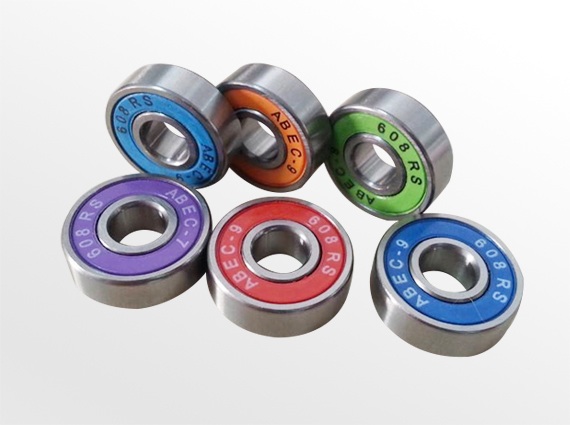
机器人重复定位精度可达±0.01mm,要求轴承精度等级在P4级以上(ABEC-7/9)。采用陶瓷球、固体润滑或油润技术降低启动力矩和摩擦系数,减少发热。
5. 耐冲击与长寿命
机器人启停频繁,承受冲击载荷,轴承需具备高抗冲击能力。结构上采用优化沟道曲率、加强保持架;材料上采用渗碳钢或轴承钢,表面硬度达HRC60以上。
三、机器人轴承的分类
1. 按接触形式分类
- 球轴承:包括深沟球轴承、角接触球轴承、推力球轴承。角接触球轴承广泛用于机器人关节,可承受联合载荷。
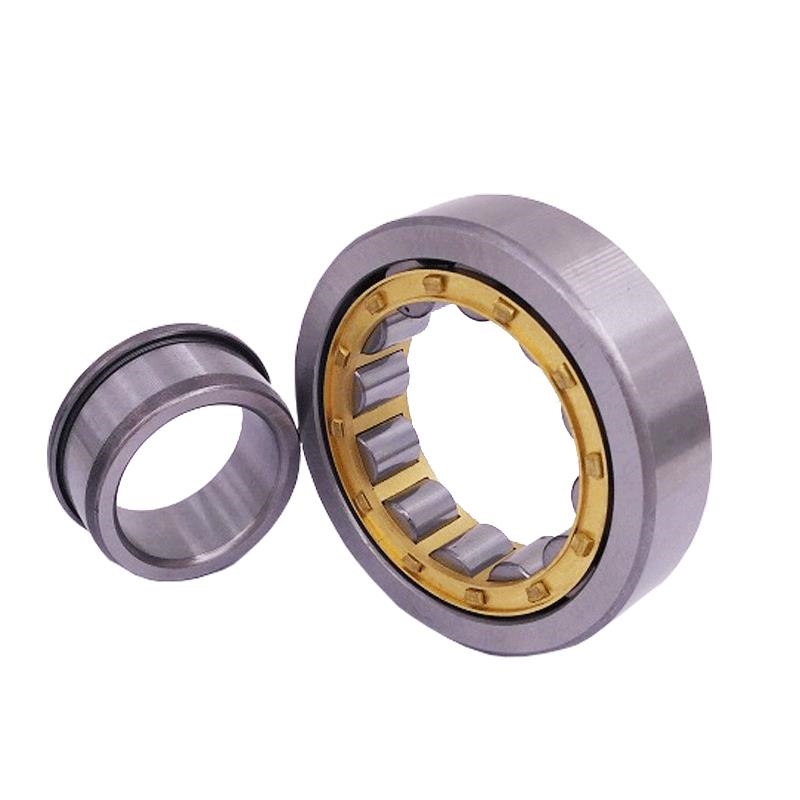
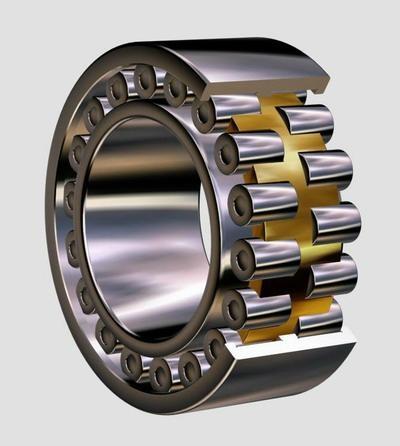
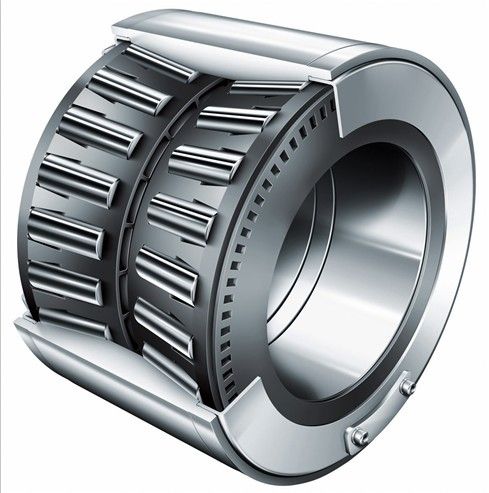
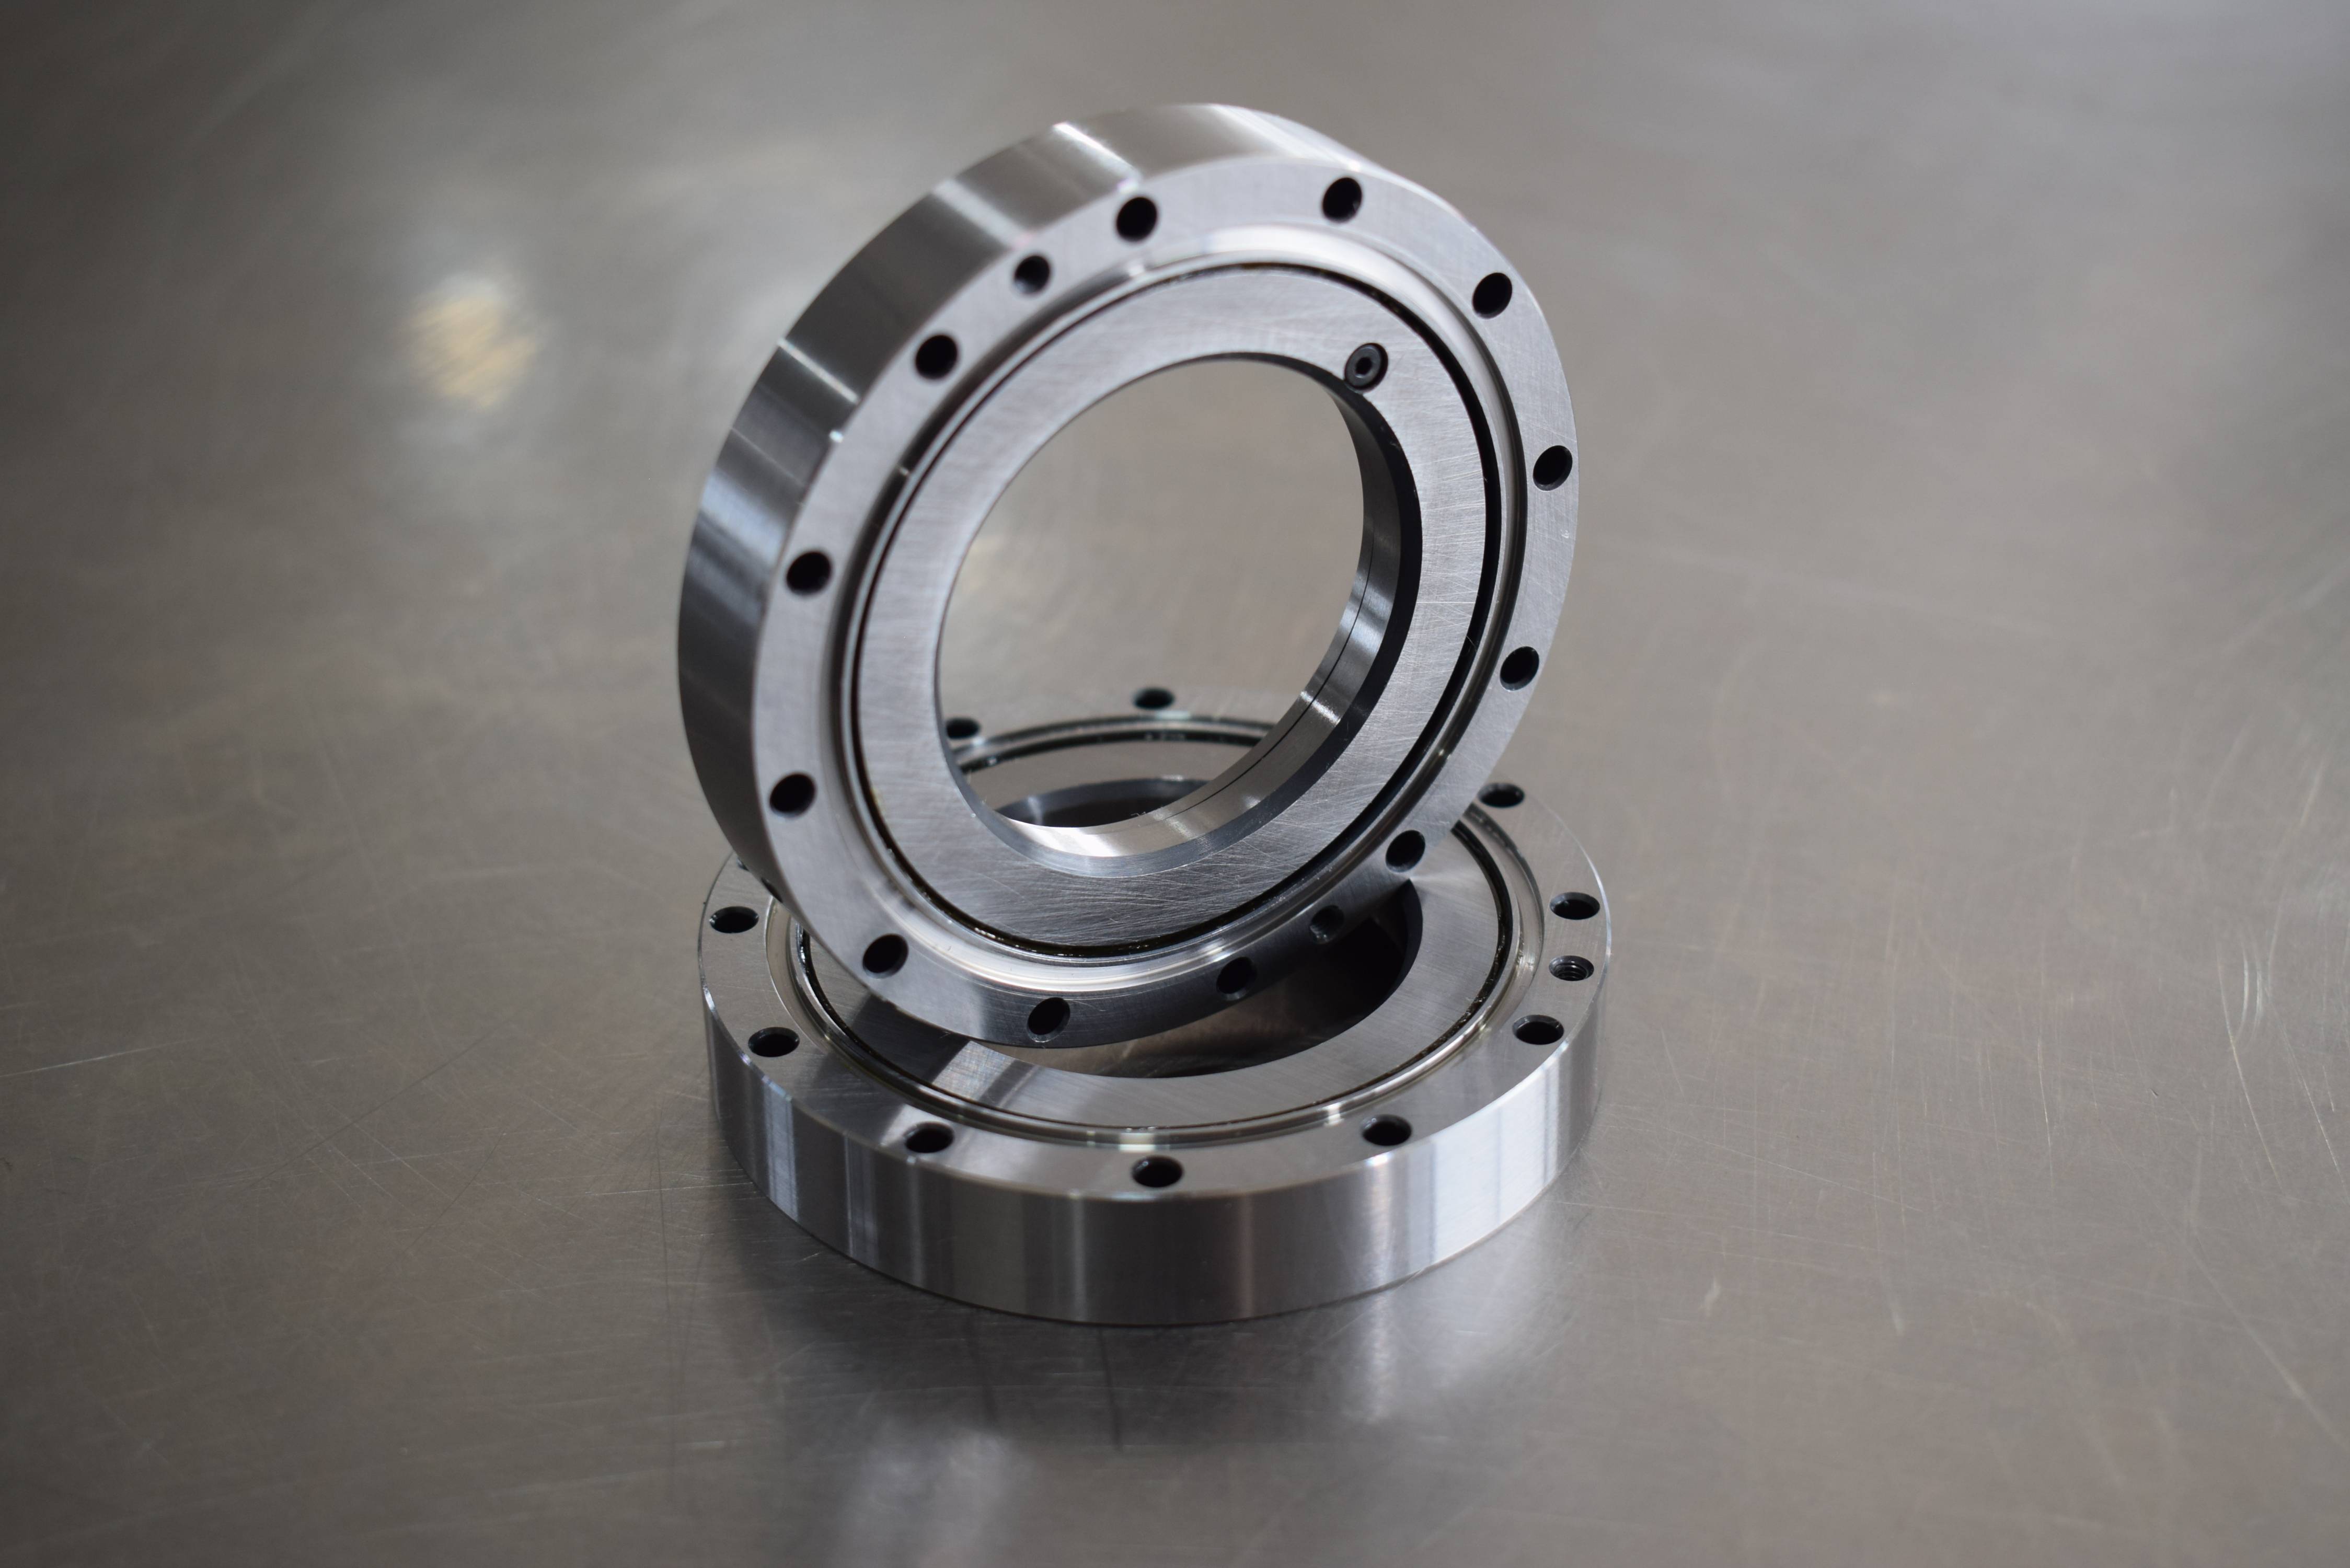
- 滚子轴承:包括圆柱滚子轴承、圆锥滚子轴承、交叉滚子轴承。交叉滚子轴承能同时承受轴向、径向和力矩,是机器人回转关节的首选。
- 薄壁轴承:等截面薄壁球轴承或滚子轴承,代号如6700、6800、6900系列,适用于空间受限的关节。
2. 按功能集成分类
- 谐波减速器轴承:包括柔轮用柔性轴承和输出端刚性轴承。柔性轴承壁极薄,需承受反复弹性变形。
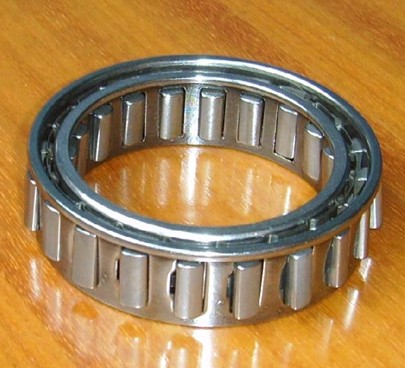
- RV减速器轴承:包括偏心轴用角接触球轴承(成对预紧)、摆线针轮用滚针轴承和主轴承(锥轴承或角接触球轴承)。
- 关节轴承:包含交叉滚子轴承、YRT转台轴承、ZKLDF推力角接触球轴承,用于直接驱动关节和旋转工作台。
3. 按精密等级分类
- 普通级:用于机器人末端夹具、辅助机构。
- 精密级(P5/P4):用于主关节和谐波减速器。
- 超精密级(P2/UP):用于高精度装配机器人及测量机器人。
4. 按材料和润滑分类
- 全钢轴承:成本低,适用于一般工业机器人。
- 陶瓷混合轴承:滚动体为陶瓷,套圈为钢,高速性能好,用于高速关节。
- 塑料轴承:用于轻载、防腐蚀环境下的协作机器人。
- 润滑方式:脂润滑(免维护)、油润滑(高速)、固体润滑(真空或高温)。
四、典型应用与选型要点
以六轴工业机器人为例:
- 基座关节(S轴):交叉滚子轴承或YRT转台轴承,承受大倾覆力矩。
- 大臂关节(L轴):薄壁角接触球轴承,预紧安装。
- 腕部关节(R轴):谐波减速器专用柔性轴承。
选型要点:依据载荷类型(轴向/径向/力矩)、精度要求、安装空间、转速和寿命来计算额定动/静载荷,并考虑预紧方式和润滑。
五、发展趋势
- 与减速器一体化设计,减少装配误差。
- 智能轴承集成传感器,监测载荷、温度和振动。
- 新型材料如碳纤维复合保持架,进一步减重。
- 自润滑涂层延长免维护周期。
六、
机器人轴承的结构特点体现了高刚性、轻量化、集成化和高精度的发展方向。合理选择分类中的轴承类型,并结合实际工况进行预紧和润滑设计,是确保机器人性能与可靠性的关键。随着人形机器人和协作机器人的兴起,轴承技术将向更紧凑、更智能、更耐用的方向持续演进。
如若转载,请注明出处:http://www.wenwanyoupin.com/product/41.html
更新时间:2026-10-03 05:53:51